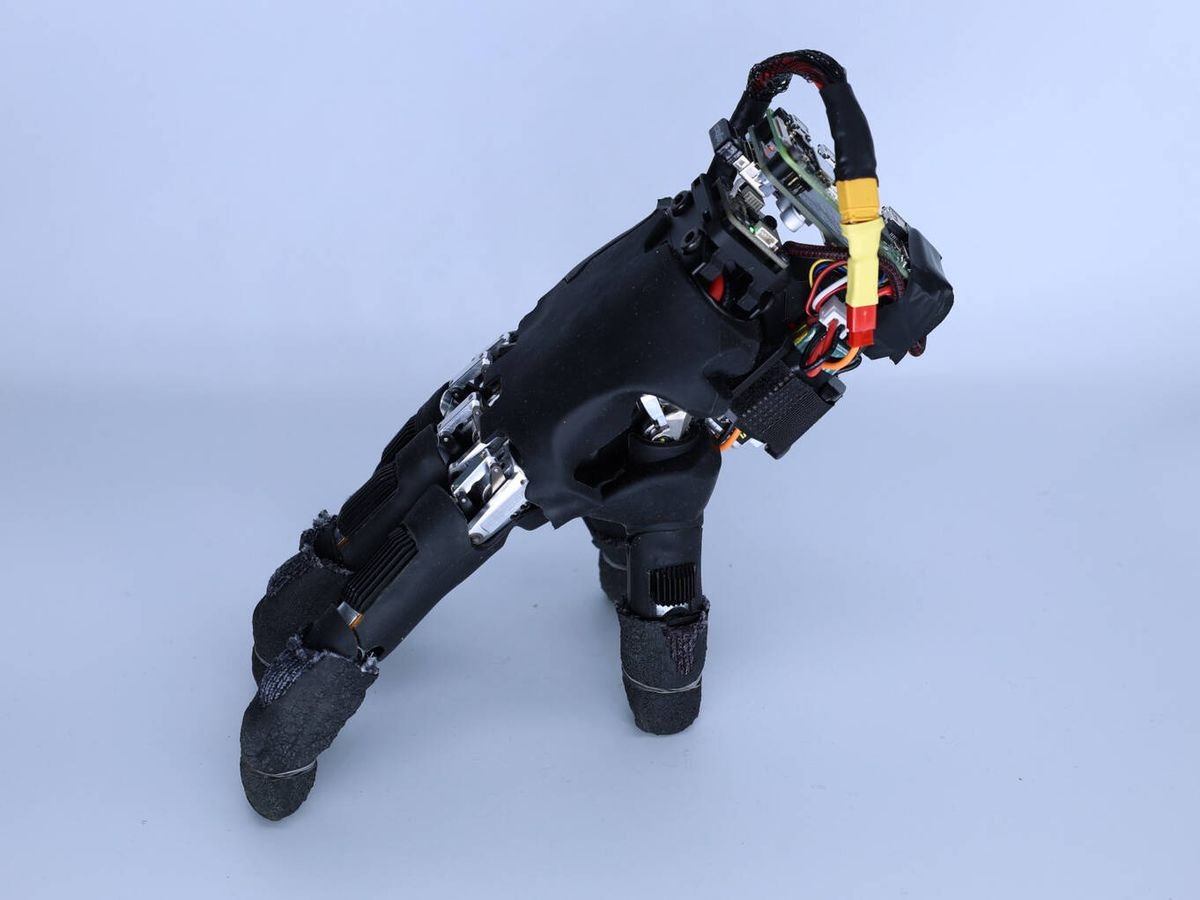
Las manos robóticas siempre están atornilladas a la muñeca del brazo de un humanoide, esperando a que éste las mueva hacia cualquier válvula que haya que girar o cualquier objeto que toque manipular. En el Laboratorio de Robótica Blanda de la Escuela Politécnica Federal de Zúrich (ETH Zúrich), un grupo de investigadores decidió darle la vuelta a esa dinámica de siempre diseñando una mano autónoma que camina a su aire por cualquier superficie, equilibra su propio peso y manipula objetos usando únicamente sus cinco dedos. Puede parecer una recreación robótica tan fascinante como inútil de Cosa, el famoso mayordomo desmembrado de la familia Addams, pero va mucho más allá. Amirhossein Kazemipour me cuenta que Cosa sirvió en parte de inspiración, pero lo cierto es que esta mano andante puede convertirse en un avance clave para el futuro de la robótica.
Kazemipour es uno de los tres investigadores tras el proyecto, junto con Hehui Zheng y Robert Katzschmann, que acaban de publicar un artículo científico donde abordan un viejo dilema de la manipulación móvil. Cuando un robot autónomo tiene que inspeccionar equipos o accionar interruptores en espacios estrechos, los operarios se ven obligados a meter largos brazos mecánicos por el hueco o a plantar un armatoste sobre ruedas justo en la entrada. “La idea es darle cierta independencia a la mano”, me explica Kazemipour por correo electrónico. “Normalmente, un brazo la lleva para hacer el trabajo. Queríamos que los mismos dedos se encargasen de llegar hasta allí, mantener el equilibrio y manipular objetos”. Además, al poner a los dedos a cumplir una doble función como patas, los ingenieros de la ETH Zúrich se ahorraron el peso extra, la complejidad y los puntos de rotura mecánica que supondría meter ruedas o extremidades secundarias.
TE PUEDE INTERESAR
Cómo funciona
Enseñar a una mano humana a moverse como si fuera una araña plantea, no obstante, complejos obstáculos geométricos y cinemáticos. Conseguir que articulaciones físicas asimétricas se doblen y aguanten su propio peso fue un auténtico dolor de cabeza geométrico y mecánico, según detalla el artículo. Las plataformas con patas convencionales, como los perros robóticos cuadrúpedos, juegan con la ventaja de la simetría bilateral: sus lados izquierdo y derecho son idénticos y reparten el peso de manera uniforme sobre una estructura nivelada. Una mano antropomórfica no tiene nada de eso. Cuenta con un pulgar oponible, cuatro dedos de medidas visiblemente dispares y una palma que descansa con una inclinación asimétrica natural.
Los investigadores comprobaron que, al aplicar los algoritmos de marcha habituales de los robots cuadrúpedos —las fórmulas con las que aprenden a caminar— a una pinza comercial estándar, los dedos arrastraban las uñas contra el suelo o se abrían sin control, con enormes dificultades para mantenerse de pie sobre las yemas.
Para resolver este dilema anatómico, el equipo ideó un ingenioso programa que anula matemáticamente esa inclinación natural de la palma, de modo que la mano siempre sabe dónde está el suelo plano sin frenar su movimiento corporal. En lugar de forzar los dedos a un paso rígido y artificial, entrenaron a una inteligencia artificial dentro de un simulador físico mediante aprendizaje por refuerzo profundo, ese método de ensayo y error digital donde las manos virtuales practican millones de pasos hasta dar con la tecla.
El estudio detalla que el sistema ancla cada yema a una posición base a través de muelles virtuales invisibles. Vienen a ser guías matemáticas intencionadamente flexibles en el eje longitudinal para permitir pasos largos hacia delante, pero cuatro veces más rígidas en los ejes lateral y vertical para evitar que los dedos se desvíen hacia los lados o que la estructura se colapse.
Cuando probaron el invento, funcionó. Y en efecto, se comportaba como la auténtica Cosa de las películas.
Una vez conseguido esto, lograron que funcionara sin necesidad de cables conectados a un superordenador externo. Hacerlo con cable habría arruinado la idea de crear una mano desmontable y libre; tenía que valerse por sí misma. Para resolverlo, montaron una mochila a medida de 80 gramos con una Raspberry Pi Zero 2 W, una unidad de medición inercial (o IMU, el sensor de movimiento e inclinación que llevan los móviles) y una pequeña batería de polímero de litio acoplada a una mano robótica comercial. El resultado es una máquina totalmente inalámbrica e independiente de 818 gramos. El artículo señala que la red neuronal integrada funciona a 50 hercios, lo que significa que recalcula la posición de los motores 50 veces por segundo. El controlador de la propia mano traduce al instante esas órdenes digitales en ángulos mecánicos exactos, permitiéndole corregir el equilibrio en milésimas de segundo sin depender de cables.

Cómo los guantes robóticos de Iron Man
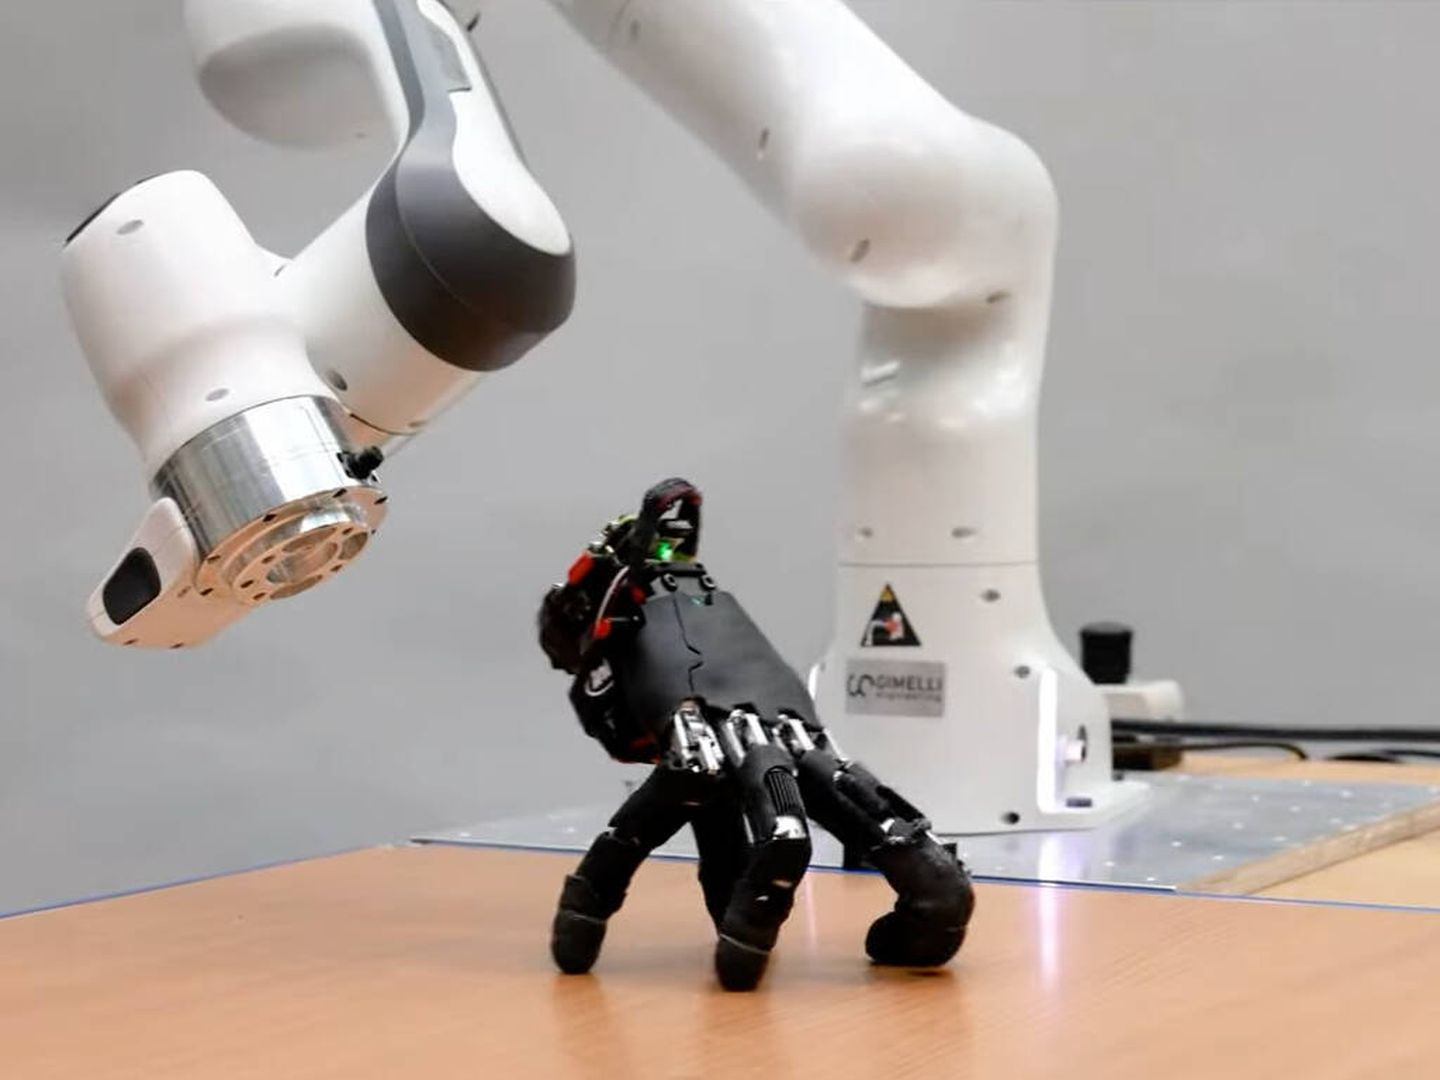
El equipo puso a prueba la mano en varios experimentos sobre el terreno. En las pruebas sin cables, el dispositivo se desplazó por 14 tipos de superficies distintas bajo techo y al aire libre, moviéndose con soltura sobre chapa estriada resbaladiza, rejillas metálicas, hormigón seco, césped artificial y gravilla suelta. El estudio señala que, si vuelca de lado, un sistema de recuperación integrado aprovecha la IMU para detectar la inclinación anómala y hace palanca con los dedos contra el suelo hasta ponerse en pie antes de retomar la marcha normal.
En otra prueba de manipulación directa, la mano pulsó las teclas de dirección de un teclado convencional y completó con éxito 29 de 32 pulsaciones para resolver puzles en el clásico juego Sokoban. Y ahora me apetece echar una partida de ajedrez contra esta Cosa.
Kazemipour me explica que construir una mano reptante no fue un mero ejercicio de extravagancia ingenieril. Este aparente artificio constituye un avance decisivo para futuras aplicaciones prácticas. “A largo plazo, imagina a un robot dejando su mano junto a una abertura estrecha, permitiendo que esta se introduzca arrastrándose para accionar un control o desplazar un objeto, y recogiéndola después”, comenta. “No sería necesario encajar todo el robot en ese hueco”. Solo la mano. Esta fórmula podría asistir a equipos de rescate en edificios colapsados, a operarios que revisan tuberías o en líneas de montaje donde no cabe un brazo mecánico tradicional.
El planteamiento abre la puerta a una filosofía modular y descentralizada de la robótica a largo plazo. “Encaja con una visión mucho más potente que me entusiasma: módulos que resuelven problemas por su cuenta”, apunta Kazemipour. “Un sistema central podría marcar los objetivos mientras cada módulo gestiona su movimiento y lo que detecta a su alrededor. Con el hardware adecuado, las piezas podrían soltarse cuando haga falta y ensamblarse de nuevo cuando el trabajo exija el cuerpo completo“.
Es una solución modular brillante que puede aportar mucho más que la simple suma de piezas a la que nos tienen acostumbrados los robots de hoy. En vez de resignarnos a humanoides monolíticos que quedan inservibles en cuanto falla una articulación clave, las máquinas del futuro podrían recurrir a componentes modulares capaces de separarse, colarse por rendijas y volverse a juntar cuando la tarea requiera fuerza bruta.
Eso sí, aún queda un buen trecho por delante. Por ahora, el laboratorio trabaja en integrar visión artificial propia para librarse de las cámaras externas del techo, además de diseñar sistemas automáticos de anclaje. “Todavía no hemos resuelto el ensamblaje completo ni el desacople automático en esta fase”, admite Kazemipour. “Lo que hemos demostrado es que una mano de proporciones humanas, con sus dedos asimétricos y su pulgar torcido, puede aprender a andar y manipular cosas aguantando su propio peso. Lleva su propia batería y su propio chip, así que es un primer paso hacia esa gran idea”. Incluso como punto de partida, comprobar que cinco dedos bastan para empujar, enderezar y estabilizar una pinza autónoma deja entrever que la próxima generación de robots quizá no necesite cargar con sus manos hasta entornos de trabajo difíciles. Piensa menos en Cosa y más en las manos de la armadura de Iron Man moviéndose y trabajando por su cuenta mientras Tony Stark moja su donut en el café.
Las manos robóticas siempre están atornilladas a la muñeca del brazo de un humanoide, esperando a que éste las mueva hacia cualquier válvula que haya que girar o cualquier objeto que toque manipular. En el Laboratorio de Robótica Blanda de la Escuela Politécnica Federal de Zúrich (ETH Zúrich), un grupo de investigadores decidió darle la vuelta a esa dinámica de siempre diseñando una mano autónoma que camina a su aire por cualquier superficie, equilibra su propio peso y manipula objetos usando únicamente sus cinco dedos. Puede parecer una recreación robótica tan fascinante como inútil de Cosa, el famoso mayordomo desmembrado de la familia Addams, pero va mucho más allá. Amirhossein Kazemipour me cuenta que Cosa sirvió en parte de inspiración, pero lo cierto es que esta mano andante puede convertirse en un avance clave para el futuro de la robótica.
Leave a Reply