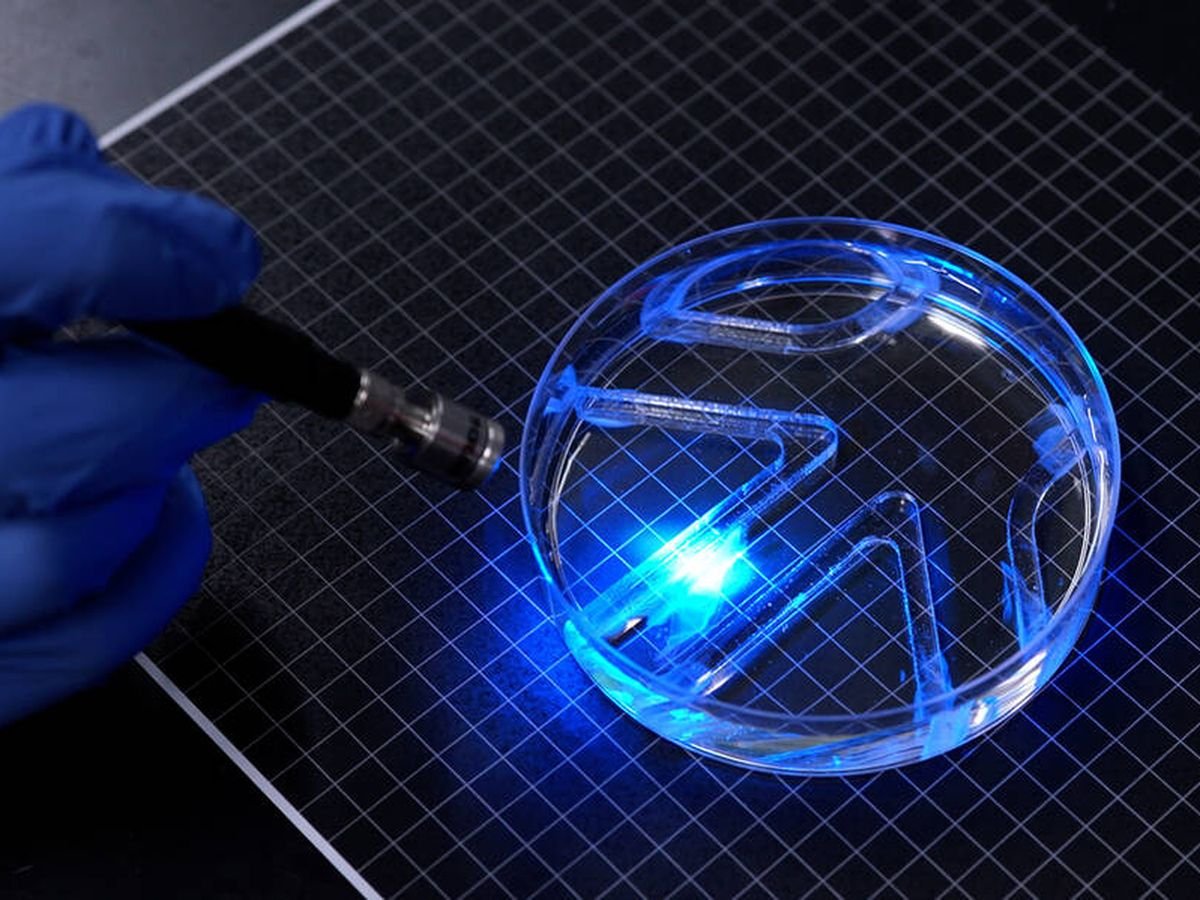
Ingenieros del MIT han creado un robot acuático de una sola capa de células de músculo vivo que han sido modificadas genéticamente para moverse con luz dirigida. Por ahora es lento y extremadamente pequeño, pero un día podría ayudarnos a explorar entornos submarinos donde un robot rígido tradicional no podría ni entrar.
El robot es plano y más fino que una hoja de papel, pero manejarlo es relativamente sencillo. Si se ilumina una aleta, su músculo se contrae y la aleta bate con fuerza suficiente para empujar el robot por el agua. Al alternar los destellos entre una y otra aleta, y variar los intervalos, los investigadores regulan la dirección y la velocidad. “Se puede pensar en el robot como dos músculos independientes”, explica Ritu Raman, profesora asociada de ingeniería mecánica y líder del equipo de investigadores del MIT. “Si se ilumina solo uno, solo se mueve ese músculo. Si se iluminan los dos, baten ambos”.
Según el equipo, este robot, presentado en un artículo publicado en la revista Advanced Functional Materials, es el primero en el mundo con esa forma capaz de desplazarse. En las pruebas, el robot avanzó y giró por un laberinto sencillo dentro de una placa de Petri grande. Un investigador movía a mano la fuente de luz y el robot la seguía sin problema.
TE PUEDE INTERESAR
Inspirado en el ojo humano
El antecedente directo es un disco de músculo inspirado en el iris del ojo que el mismo laboratorio presentó el año anterior en otro estudio. Aquellas células se movían en varias direcciones, pero muy poco, apenas unas 100 micras. “Desde el punto de vista de la robótica, sus movimientos eran minúsculos”, admite Raman.
El nuevo robot tiene el largo y el ancho de una barrita de chicle, con dos aletas de 15 mm de largo, 7 mm de ancho y 0,5 mm de grosor, con un área muscular de 13 × 5,8 milímetros. Para ganar fuerza, los investigadores no tocaron tanto la capa de células como el soporte que las sustentaba. Descubrieron que la fibrina, el gel ultrablando usado antes, tendía a arrugarse por la tensión del propio músculo. Así que decidieron ajustar tres variables: la composición del gel, su rigidez y la forma de las ranuras estampadas en su superficie.

Primero sustituyeron la fibrina por gelatina metacrilada (GelMA), un material habitual en ingeniería de tejidos. Sobre este nuevo gel comprobaron que las células se alineaban mejor y generaban más fuerza cuanto más rígido era. En cuanto a la geometría de las ranuras, descubrieron que las de fondo cuadrado alineaban mejor las células que las curvas, y cuanto más alineadas están, más se fusionan en fibras y más fuerte y coordinado resulta el tejido.
El grosor del gel también es importante. Una película de medio milímetro sostiene bien una sola capa de células y es lo bastante ligera para que no se despeguen al contraerse. Por último, los investigadores fortalecieron el músculo con una rutina de entrenamientos con luz, 15 minutos de estimulación óptica a 2 Hz al día, que multiplicó por cuatro el desplazamiento de las aletas frente al grupo de control.
Los investigadores observaron que los músculos pueden funcionar sin estar anclados durante más de 30 días. Hasta ahora, las monocapas sobre geles ultrablandos no pasaban de 10 minutos, lo que los autores cifran en un aumento de unas 4.500 veces.
A su máxima velocidad, el robot recorre unas cuatro veces su longitud por minuto. Los nadadores olímpicos llegan a unas 65 longitudes corporales por minuto, así que el robot queda muy lejos de Michael Phelps. Según el MIT, se parece más al tiburón vaca, que explora el océano a un ritmo similar. Raman resume: “Se necesita mucha fuerza para moverse en el agua respecto al aire. El robot es bastante fuerte para su tamaño”.
Los otros minirobots acuáticos
Tampoco es el más rápido de su clase. OstraBot, otro biohíbrido presentado en 2026 y movido por músculo esquelético entrenado, alcanzó 15,6 longitudes corporales por minuto. La aportación del MIT no está en la velocidad, sino en lograrlo con una capa finísima en lugar de bloques de tejido tridimensional.
No son los únicos. En 2016 se presentó una pequeña raya robótica impulsada por células cardíacas de rata sensibles a la luz, que ya podía cambiar de dirección y sortear obstáculos. En 2022 llegó un pez con células cardíacas humanas capaz de nadar de forma autónoma. En 2024, otro equipo combinó neuronas motoras, músculo cardíaco y electrónica inalámbrica para controlar las aletas. Y en 2026, investigadores chinos presentaron otra mantarraya robótica movida por músculo extraído de una rana y controlada mediante luz.
El equipo reconoce, eso sí, varias limitaciones. En este experimento han usado una sola línea celular, las fibras se alinean en una única dirección, las formas son sencillas y dependen de luz externa en lugar de electrónica a bordo. Para ganar velocidad o abordar otras tareas, como agarrar o bombear, proponen probar geometrías más complejas guiadas por modelos informáticos.
Aun así, Raman recuerda que los robots biohíbridos de su grupo, y de otros, se construyen con bloques tridimensionales de músculo cultivado que exigen millones de células. Un diseño más delgado, sostiene, podría ser más barato y moverse de forma más eficiente.
“Creemos que los robots biohíbridos impulsados por músculo vivo podrían algún día realizar trabajos delicados, como explorar entornos demasiado frágiles o impredecibles para el hardware convencional, porque el tejido vivo es blando, responde a su entorno y puede curarse a sí mismo”, afirma Raman. Por ahora, el robot solo ha nadado en una placa de Petri, guiado por una luz movida a mano. Pero de la placa al mar aún hay un buen trecho.
Leave a Reply